Почему объект с несколькими полосами работает иначе, чем въезд с одной полосой
Один шлагбаум, одна камера, одна петля: номер распознан, «сухой» контакт замыкается, стрела поднимается, петля удерживает стрелу открытой, пока автомобиль не проедет. Эта последовательность хорошо отработана, и большинство объектов с одним въездом работают именно так. Добавьте вторую полосу — или полосу, которая обслуживает и въезд, и выезд, — и картина отказов полностью меняется.
Проблемы на объектах с несколькими полосами редко бывают проблемами камеры. Это проблемы планировки полос: очередь выходит на городскую дорогу, водители перестраиваются в медленную полосу и пересекают зону обнаружения соседней камеры, один автомобиль порождает сразу и запись въезда, и запись выезда, парковочная система не может сопоставить номер с оплатой, либо второй автомобиль проезжает вслед за первым. Всё это определяется тремя вещами: как камеры распределены по полосам, сколько выходов управления есть у каждой полосы и в каком порядке действуют камера, петля, стрела и указатель полосы.
Этот материал посвящён этапу, который предшествует коммерческому предложению: подсчёту полос, распределению камер, планированию релейной и сетевой проводки, выстраиванию последовательности проезда и пусконаладке, чтобы парковка на четыре полосы работала как единая система, а не как четыре не связанных между собой шлагбаума.
Шаг 1 — Посчитайте полосы, направления и пиковый поток до выбора оборудования
Начните с таблицы объекта, а не со списка товаров. Число полос и пиковая интенсивность прибытия определяют привод, длину стрелы и то, сколько камер действительно нужно.
- Полосы и направления: одна полоса на въезд, одна на выезд или одна общая полоса для обоих направлений (часто на жилых комплексах и небольших коммерческих зданиях).
- Прибытий в час в пик: жилой комплекс может принимать 60–150 въездов в вечерний пик; торговый центр или бизнес-парк — несколько сотен за свои пиковые часы. Оборудование подбирается по пиковой интенсивности, а не по суточной сумме.
- Место для очереди перед полосой: если автомобиль не может стоять вне городской дороги, пока шлагбаум отрабатывает цикл, полосе нужен более быстрый привод и более короткий путь принятия решения, а не более длинная стрела.
- Состав транспорта: только легковые или легковые плюс лёгкие коммерческие автомобили и отдельные грузовики. Смешанный поток меняет ширину полосы, длину стрелы и свободную высоту.
- Кто платит: только абоненты (без платёжных устройств) или посетители и краткосрочные пользователи, которым нужен этап оплаты до открытия выездной полосы.
Полезное правило для раннего планирования: одна камера обнаружения на направление и полосу — компоновка, которая даёт меньше всего отказов, поскольку каждый автомобиль пересекает ровно одну зону обнаружения, а каждая запись однозначно относится к одной полосе и одному направлению. Любое отклонение от этого правила должно иметь причину, которую можно записать.
Пиковая пропускная способность также определяет, достаточно ли стандартного привода. Если полоса должна обслуживать более чем примерно 600–900 автомобилей в час, узким местом становится не скорость распознавания, а время цикла стрелы — здесь правильным выбором будет быстрый бесщёточный привод постоянного тока; компромиссы описаны в нашем руководстве по высокоскоростным шлагбаумам. Геометрия полосы, длина стрелы и свободная высота рассмотрены в руководстве по длине стрелы.
Шаг 2 — Распределение камер: одна камера на полосу или одна камера на две полосы?

Совместное использование одной камеры на двух полосах технически возможно и регулярно предлагается для экономии. Это работает только при выполнении короткого списка условий:
- Камера надёжно считывает транспорт как на подходе, так и на удалении (многокадровое распознавание, съёмка вперёд и назад).
- Полосы расположены достаточно близко, а угол камеры достаточно мал, чтобы оба номера попадали в зону распознавания с запасом, а не на край кадра.
- В пик два автомобиля с разных полос никогда не оказываются в зоне съёмки одновременно, либо программа умеет разделять их по направлению.
- Объект принимает, что отказ такой камеры остановит обе полосы.
Если хотя бы одно из условий сомнительно, практический ответ — одна камера на полосу и направление. Дополнительный канал делает полосу ещё и независимой: её можно вывести на обслуживание, не затрагивая соседнюю.
Две детали определяют качество распознавания чаще, чем модель камеры. Во-первых, запуск: камера, запускаемая индукционной петлёй, снимает автомобиль в известном и постоянном положении, тогда как видеозапуск зависит от обнаружения транспорта программой. Во-вторых, формат номера: объекту, принимающему иностранные или временные номера, нужны камеры, библиотека распознавания которых покрывает эти форматы, — проверьте это до сравнения процентов распознавания. Наша серия LPR-камер читает номера спереди и сзади, поддерживает запуск петлёй или видео и заявлена с успешностью распознавания до 99 % при хорошем освещении; критерии выбора описаны в руководстве по LPR-камерам.
Шаг 3 — Выходы управления: сколько релейных каналов реально нужно каждой полосе?
Именно здесь проекты с несколькими полосами чаще всего недоукомплектованы, и именно здесь двухканальный контроллер внезапно превращается в дополнительную работу. Сначала посчитайте сигналы, затем проверьте оборудование.
- Команда открытия (обязательно): «сухой» контакт (NO/COM) от камеры или контроллера полосы на вход OPEN платы шлагбаума. Длительность импульса обычно задают в доли секунды: достаточно для срабатывания и мало, чтобы избежать двойной команды.
- Команда закрытия или стопа (зависит от объекта): нужна там, где цикл завершает программа, а не петля, например на выездной полосе, где стрела освобождается по результату оплаты.
- Обратная связь о состоянии (рекомендуется): стрела открыта, закрыта или неисправность, передаётся по последовательному или сетевому интерфейсу, чтобы программа знала, доступна ли полоса.
- Вход петли / безопасности (обязательно): выход петли присутствия подключается к входу безопасности шлагбаума, чтобы стрела не закрывалась, пока под ней находится автомобиль.
- Указатель или табло полосы: красно-зелёный сигнал и, если установлено, табло сообщений или голосовое сопровождение для посетителей.
Если между камерой и шлагбаумом стоит контроллер доступа, камера общается с ним по протоколу считывателя, например Wiegand, а реле к шлагбауму принадлежит контроллеру. Это распространённая архитектура на объектах, где также используются карты, метки или домофон, и она переносит логику решения из камеры — это стоит явно зафиксировать в предложении, чтобы ответственность была понятной.
Наши LPR-камера и парковочный контроллер обмениваются данными по RS232/RS485 или TCP/IP и могут напрямую управлять шлагбаумами, в том числе сторонних производителей; сами способы подключения — релейный, последовательный и сетевой — сравнены в руководстве по интеграции LPR со шлагбаумом.
Шаг 4 — Сопоставление въезда и выезда, anti-passback и общие полосы
На любом объекте с платой или подсчётом мест ключевая функция — сопоставление считанного номера на выезде с записью въезда. Отсюда следуют три проектных пункта.
- Одна полоса — одно направление: когда полосы въезда и выезда разделены, каждая камера знает своё направление, а сопоставление становится операцией базы данных с отметкой времени.
- Общая двусторонняя полоса: одна полоса, используемая в обоих направлениях, требует либо двух камер (по одной на направление), либо камеры, снимающей номер спереди и сзади, плюс логики направления. Без логики направления один и тот же автомобиль может создать два события с разницей в минуты и закрыть собственную запись.
- Anti-passback: если тариф предполагает однократный въезд, программа должна отклонять повторный въезд по номеру, который уже находится внутри. Это правило программы, но оно работает только при надёжном сопоставлении записей — поэтому распределение камер и логика направления стоят на первом месте.
Anti-passback — это также электронная половина защиты от проезда «в хвосте». Физическая половина — высота стрелы, длина петли, логика закрытия, разметка и контроль — рассмотрена в руководстве по защите от проезда в хвосте.
Шаг 5 — Петли и указатели полосы: последовательность, при которой поток не останавливается
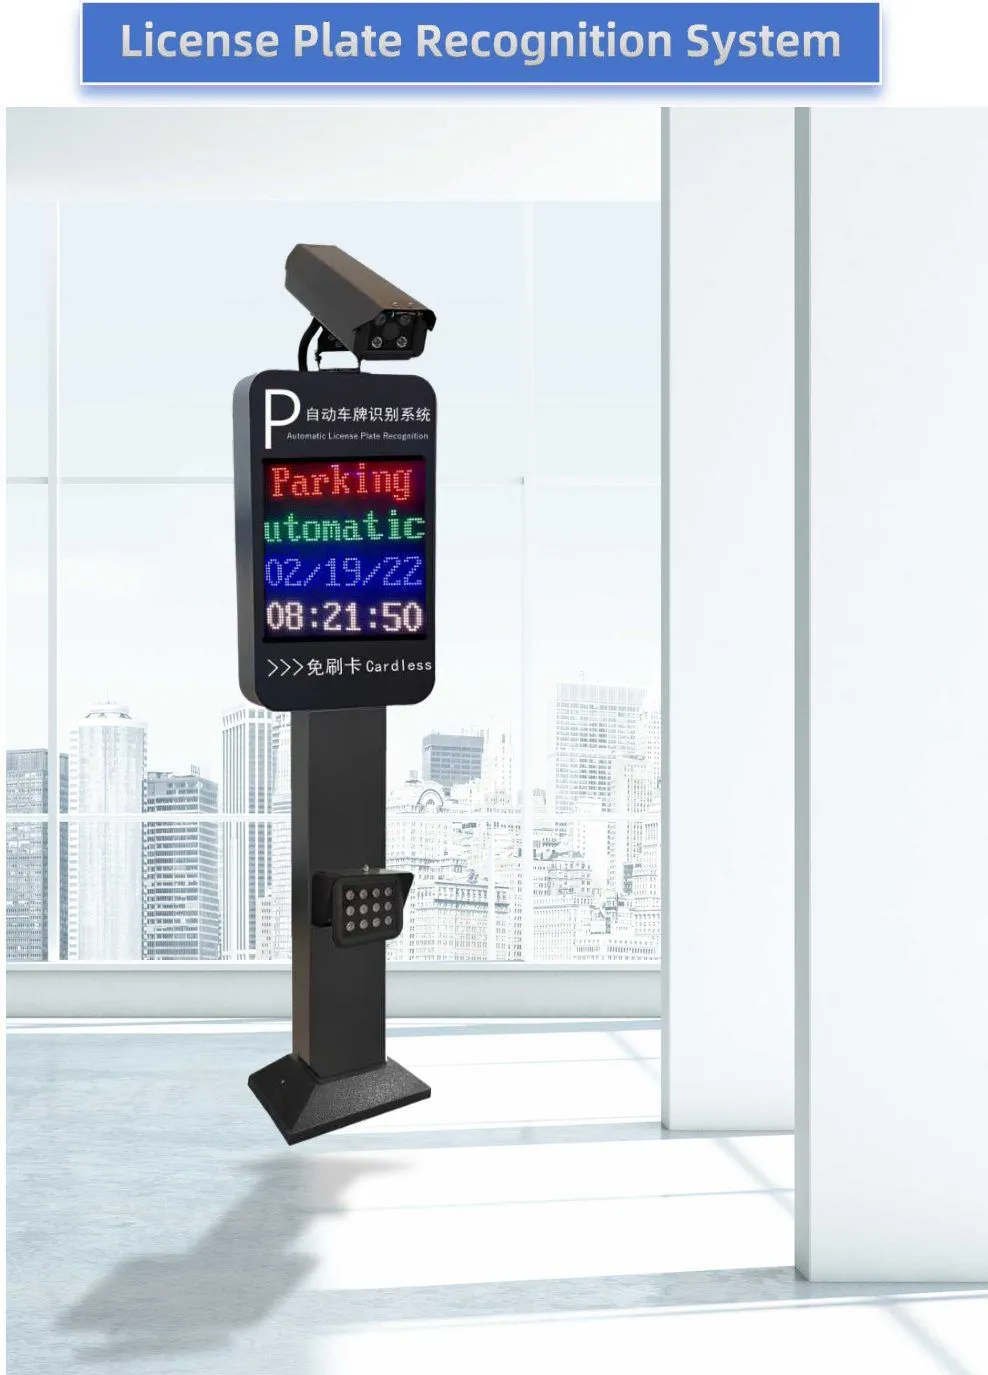
На загруженной полосе разница между плавным потоком и постоянным вмешательством оператора определяется порядком пяти событий. Последовательность, которая работает на большинстве объектов:
- Автомобиль въезжает в петлю обнаружения перед шлагбаумом; импульс петли сообщает камере о прибытии транспорта.
- Камера считывает номер и передаёт его программе или контроллеру.
- При разрешённом результате импульс реле открывает стрелу; указатель полосы переключается на зелёный.
- Автомобиль пересекает петлю под стрелой. Эта петля безопасности удерживает стрелу открытой, пока автомобиль её не освободит, и таймер автоматического закрытия запускается только после этого.
- Петля свободного выезда за стрелой подтверждает, что полоса свободна; стрела закрывается, указатель снова красный.
Две ошибки настройки объясняют большую часть жалоб. Первая: время автозакрытия задано слишком коротким, и стрела начинает опускаться, пока автомобиль ещё проезжает, — решение в управляемом петлёй закрытии, а не в увеличении времени. Вторая: схема петель обнаруживает транспорт только у камеры и не включает петлю присутствия под стрелой; такая схема не может предотвратить удар закрывающейся стрелы по автомобилю или прицепу. Подбор размеров петель, проводка и настройки детектора рассмотрены в руководстве по петлевым детекторам транспорта.
Если объект должен пропускать непрерывный поток в пик, некоторые системы переводят полосу в режим «нормально открыто» на заданный интервал, при этом логика петель продолжает защищать стрелу. Режим полезен, но должен быть осознанной и ограниченной по времени настройкой, а не способом обойти слишком медленную полосу.
Шаг 6 — Сеть, питание и программный уровень
Как только полос больше двух, сеть перестаёт быть второстепенной темой. Зафиксируйте письменно до монтажа:
- План IP-адресов: фиксированный адрес для каждой камеры и контроллера вне диапазона DHCP офисной техники, чтобы выданный динамически адрес никогда не «переместил» полосу.
- Размещение сервера: локальный сервер или облако. Облачная платформа избавляет от компьютера на объекте, но полоса должна работать и при обрыве интернета — проверьте поведение в офлайне, желательно с внутренним списком разрешённых номеров, чтобы авторизованные автомобили продолжали проезжать.
- Кабельные трассы: маршруты сетевого кабеля, наличие PoE и доступность мест установки камер через кабельные каналы без превышения практической длины линии.
- Питание: отдельная линия для оборудования полосы и, по возможности, ИБП для контроллера и сетевого оборудования, чтобы отключение не заблокировало полосу.
- Время: камеры и сервер синхронизированы по одному источнику времени; отметки времени служат доказательством при спорах о времени въезда или плате.
Наша LPR-система работает на контроллере под управлением Linux с интерфейсами RS232/RS485 и TCP/IP и предоставляет облачный API для удалённого управления; камеру и контроллер можно поставить одним комплектом вместе со шлагбаумом, поэтому интерфейсы известны до прокладки кабеля на объекте.
Шаг 7 — Условия объекта, определяющие оборудование
- Ширина полосы и длина стрелы: стрела должна перекрывать полосу, а не тротуар; если одна стрела не перекрывает полосу, стандартным решением будет пара шлагбаумов «мастер — ведомый».
- Освещение: если солнце светит в камеру в один и тот же утренний час, предусмотрите затенение или другое место монтажа; распознавание при слабом освещении зависит от подсветки камеры.
- Защита и водоотвод: камерам и контроллерам нужна защита от прямого дождя и стоячей воды; приподнятые основания и корпуса со степенью защиты IP дешевле замены блоков.
- Земляные работы: нарезка петель означает резку покрытия и его повторную герметизацию — планируйте места петель и камер на одном чертеже.
- Заземление и защита от импульсных перенапряжений: наружным полосам с длинными кабельными линиями нужно корректное заземление; импульсный скачок способен за один день вывести из строя камеру и контроллер.
Шаг 8 — Пусконаладка: проверки перед приёмкой полосы
Полоса не готова, когда движется стрела. Выполните эти проверки и зафиксируйте результат по каждой — они же служат базой для обслуживания.
| Проверка | Что делать | Критерий приёмки |
| Распознавание | Каждый формат номера, используемый на объекте, 10 проездов на полосу, днём и ночью | Считывание с первой попытки в согласованной доле случаев; отказы фиксируются по типу номера |
| Неавторизованный автомобиль | Автомобиль с неизвестным номером подъезжает к полосе | Стрела остаётся опущенной; указатель остаётся красным; событие записано |
| Удержание петлёй | Остановить автомобиль на петле безопасности под стрелой | Стрела не начинает закрываться |
| Проезд «в хвосте» | Два автомобиля проезжают по одному разрешению | Второй автомобиль обнаружен и записан, а не пропущен молча |
| Сопоставление | Въехать, затем выехать; проверить две записи | Один автомобиль, одно событие въезда и одно соответствующее событие выезда |
| Anti-passback | Попытаться въехать дважды с одним номером | Вторая попытка отклонена правилом программы |
| Работа без связи | Кратковременно отключить сеть или интернет-канал | Авторизованные автомобили проезжают по согласованному резервному режиму |
| Ручное открытие | Привести в действие ручную разблокировку или аварийное открытие | Свободный проезд; событие зафиксировано |
| Имитация пика | Прогнать ожидаемую интенсивность прибытия в течение 15 минут | Очередь расходится в согласованное время; вмешательство не требуется |
| Документы приёмки | Собрать чертежи, список IP, схему проводки, результаты проверок | Полный комплект, подписан, хранится с делом об обслуживании |
Шаг 9 — Что отправить поставщику для предложения по многополосному объекту
Предложение ровно настолько точно, насколько точно описано объект. Поставщик, получивший приведённый ниже перечень, оценивает тот же объём работ, и сравнение становится осмысленным:
- Число полос и направления, а также указание, используется ли какая-то полоса и для въезда, и для выезда.
- Пиковое число прибытий в час на полосу и суточный итог.
- Ширина полосы, свободная высота и чертёж либо фотография объекта.
- Состав транспорта (легковые, фургоны, грузовики) и форматы номеров, которые нужно распознавать.
- Доступное питание на каждой полосе с указанием напряжения и числа фаз.
- Наличие сети на каждой полосе и предполагаемый способ управления: облако или локальный сервер.
- Способ доступа на полосе: только распознавание номера либо номер плюс карты, метки, QR-коды или домофон.
- Платёжные устройства: нужны или нет и входят ли в тот же объём поставки.
- Запуск и безопасность: петля, радар или видео и включаются ли указатели или табло полосы.
- Документация при передаче: схемы проводки, перечень интерфейсов, протоколы проверок, условия гарантии.
- Требования OEM или брендирования, если оборудование будет продаваться под вашей маркой.
Вывод: сначала спроектируйте полосу, затем покупайте оборудование
На объекте с несколькими полосами камера определяет, как часто считывается номер, а планировка полосы — работает ли объект. Сначала подсчитайте полосы и пиковую интенсивность, дайте каждому направлению собственную зону обнаружения, посчитайте сигналы управления до выбора контроллера, выстройте правильный порядок петли и указателя и проведите пусконаладку с протоколом проверок. Завод, который сам выпускает и шлагбаумы, и LPR-камеры, и парковочные контроллеры, здесь даёт практическое преимущество: один поставщик отвечает за стыки между камерой, контроллером и стрелой, а вся полоса поставляется одним комплектом.
Планируете объект с несколькими полосами? Пришлите нам число полос, пиковую интенсивность и фотографию объекта — наша техническая команда вернётся с конфигурацией и предложением по проводке полоса за полосой.
Частые вопросы
Может ли одна ANPR-камера управлять двумя шлагбаумами?
Да, если камера надёжно снимает номера в обоих направлениях, обе полосы попадают в её зону распознавания, а программа умеет разделять полосы по направлению. На загруженных объектах надёжнее схема с одной камерой на полосу и направление.
Сколько релейных выходов нужно полосе шлагбаума?
Как минимум один «сухой» контакт для команды открытия и один вход петли для безопасности. Также рекомендуется обратная связь о состоянии и команда закрытия или стопа, если цикл завершает программа, а не петля.
Что происходит при обрыве интернет-канала?
Облачная система должна продолжать работу полосы. Запросите встроенный список разрешённых номеров, чтобы авторизованные автомобили проезжали, и проверьте поведение в офлайне во время пусконаладки.
Как не допустить проезда второго автомобиля вслед?
Сочетайте управляемое петлёй закрытие с правилами программы: петля удерживает стрелу открытой, пока автомобиль её не освободит, а второй автомобиль обнаруживается и записывается как событие, а не пропускается молча.
Нужно ли сопоставлять каждый автомобиль по въезду и выезду?
Да, на любом объекте, который взимает плату или считает свободные места. Каждая запись выезда должна совпадать с сохранённой записью въезда, поэтому полоса с одним направлением упрощает всю систему.
Что должно входить в предложение по многополосному объекту?
Число полос и направления, пиковые прибытия на полосу, ширину полосы и свободную высоту, форматы номеров, доступное питание и сеть на каждой полосе, способ доступа и оплаты, устройства запуска и безопасности, а также документацию, передаваемую при сдаче объекта.
ANPR-доступ с несколькими полосами: проект и проводка
Пришлите число полос, пиковую интенсивность прибытия в час и фотографию объекта — наша техническая команда подготовит конфигурацию и предложение по проводке для каждой полосы.