لماذا يعمل الموقع متعدد المسارات بشكل مختلف عن مدخل بمسار واحد
بوابة واحدة، كاميرا واحدة، وحلقة كشف واحدة: تُقرأ اللوحة، يُغلق تلامس جاف، ترتفع الذراع، وتبقى الحلقة ممسكة بالذراع مفتوحة حتى يعبر المركبة. هذا التسلسل معروف جيدًا، ومعظم المواقع ذات المدخل الواحد تعمل به. أضف مسارًا ثانيًا — أو مسارًا يخدم الدخول والخروج معًا — ويتغير نمط الأعطال بالكامل.
المشكلات التي تظهر في المواقع متعددة المسارات نادرًا ما تكون مشكلات كاميرا. إنها مشكلات في تصميم المسار: يصطف الطابور حتى الطريق العام، وينتقل السائقون إلى المسار الأبطأ فيقطعون منطقة كشف الكاميرا المجاورة، وتنتج المركبة نفسها سجل دخول وسجل خروج معًا، فلا يستطيع نظام المواقف ربط اللوحة برسم، أو تمر مركبة ثانية خلف الأولى. كل ذلك يتحدد بثلاثة أمور: توزيع الكاميرات على المسارات، وعدد مخارج التحكم لكل مسار، وترتيب عمل الكاميرا والحلقة والذراع ومؤشر المسار.
يتناول هذا الدليل المرحلة التي تسبق عرض السعر: إحصاء المسارات، وتخصيص الكاميرات، وتخطيط توصيلات الترحيل والشبكة، وترتيب تسلسل العبور، ثم تشغيل الموقع بحيث يعمل موقف بأربعة مسارات كمنظومة واحدة لا كأربع بوابات غير مترابطة.
الخطوة 1 — أحصِ المسارات والاتجاهات وذروة الوصول قبل اختيار المعدات
ابدأ بجدول يصف الموقع، لا بقائمة منتجات. عدد المسارات ومعدل الوصول في الذروة هما ما يحدد المحرك وطول الذراع وعدد الكاميرات المطلوبة فعلًا.
- المسارات والاتجاهات: مسار للدخول ومسار للخروج، أو مسار واحد مشترك يعمل في الاتجاهين (شائع في المجمعات السكنية والمباني التجارية الصغيرة).
- الوصول في الساعة الذروة: قد يسجل مجمع سكني 60 إلى 150 عملية دخول في ذروة المساء؛ أما مركز تجاري أو مجمع أعمال فيسجل غالبًا عدة مئات موزعة على ساعات ذروته. المعيار في اختيار المعدات هو معدل الذروة لا الإجمالي اليومي.
- مساحة الانتظار قبل المسار: إذا تعذّر على المركبة الانتظار خارج الطريق العام أثناء دورة البوابة، فإن المسار يحتاج مشغّلًا أسرع ومسار قرار أقصر، لا ذراعًا أطول.
- تنوع المركبات: سيارات فقط، أو سيارات مع مركبات تجارية خفيفة وشاحنات متفرقة. التنوع يغيّر عرض المسار وطول الذراع والارتفاع الحر.
- من يدفع: مشتركون فقط (بلا أجهزة دفع)، أو زوار ومستخدمون لفترة قصيرة يحتاجون خطوة دفع قبل فتح مسار الخروج.
قاعدة عملية في مرحلة التخطيط المبكر: كاميرا كشف واحدة لكل اتجاه ولكل مسار هي التوزيع الأقل تعرضًا للأعطال، لأن كل مركبة تعبر منطقة كشف واحدة فقط، وكل سجل ينتمي بوضوح إلى مسار واحد واتجاه واحد. وأي خروج عن هذه القاعدة يجب أن يكون له سبب قابل للتدوين.
تحدد ذروة المرور أيضًا ما إذا كان مشغّل قياسي كافيًا. فإذا لزم أن يخدم المسار أكثر من نحو 600 إلى 900 مركبة في الساعة، فلم تعد سرعة التعرّف هي عنق الزجاجة بل زمن دورة الذراع، وهنا يكون محرك التيار المستمر بلا فرشاة سريعًا هو الخيار الصحيح؛ وتُشرح مقايضاته في دليل البوابات عالية السرعة. أما هندسة المسار وطول الذراع والارتفاع الحر فتُعالج في دليل طول ذراع البوابة.
الخطوة 2 — توزيع الكاميرات: كاميرا لكل مسار أم كاميرا لمسارين؟

مشاركة كاميرا واحدة بين مسارين ممكنة تقنيًا وتُقترح كثيرًا لتخفيض التكلفة، لكنها تنجح فقط عند تحقق قائمة قصيرة من الشروط:
- تقرأ الكاميرا حركة المرور القادمة والمغادرة بموثوقية (تعرّف متعدد الإطارات والتقاط أمامي وخلفي).
- المساران قريبان بدرجة كافية وزاوية الكاميرا منخفضة بما يكفي ليقع كلتا اللوحتين داخل منطقة التعرّف بهامش، لا على حافة الإطار.
- في الذروة لا تدخل مركبتان من مسارين مختلفين منطقة الالتقاط في الوقت نفسه، أو يستطيع البرنامج الفصل بينهما بحسب الاتجاه.
- يقبل الموقع بأن عطل هذه الكاميرا الواحدة يوقف المسارين.
وإذا كان أي من هذه الشروط محل شك، فالإجابة العملية هي كاميرا لكل مسار واتجاه. وهذه القناة الإضافية هي أيضًا ما يمنح المسار استقلاله: فيمكن إخراج مسار من الخدمة للصيانة دون تعطيل المسار المجاور.
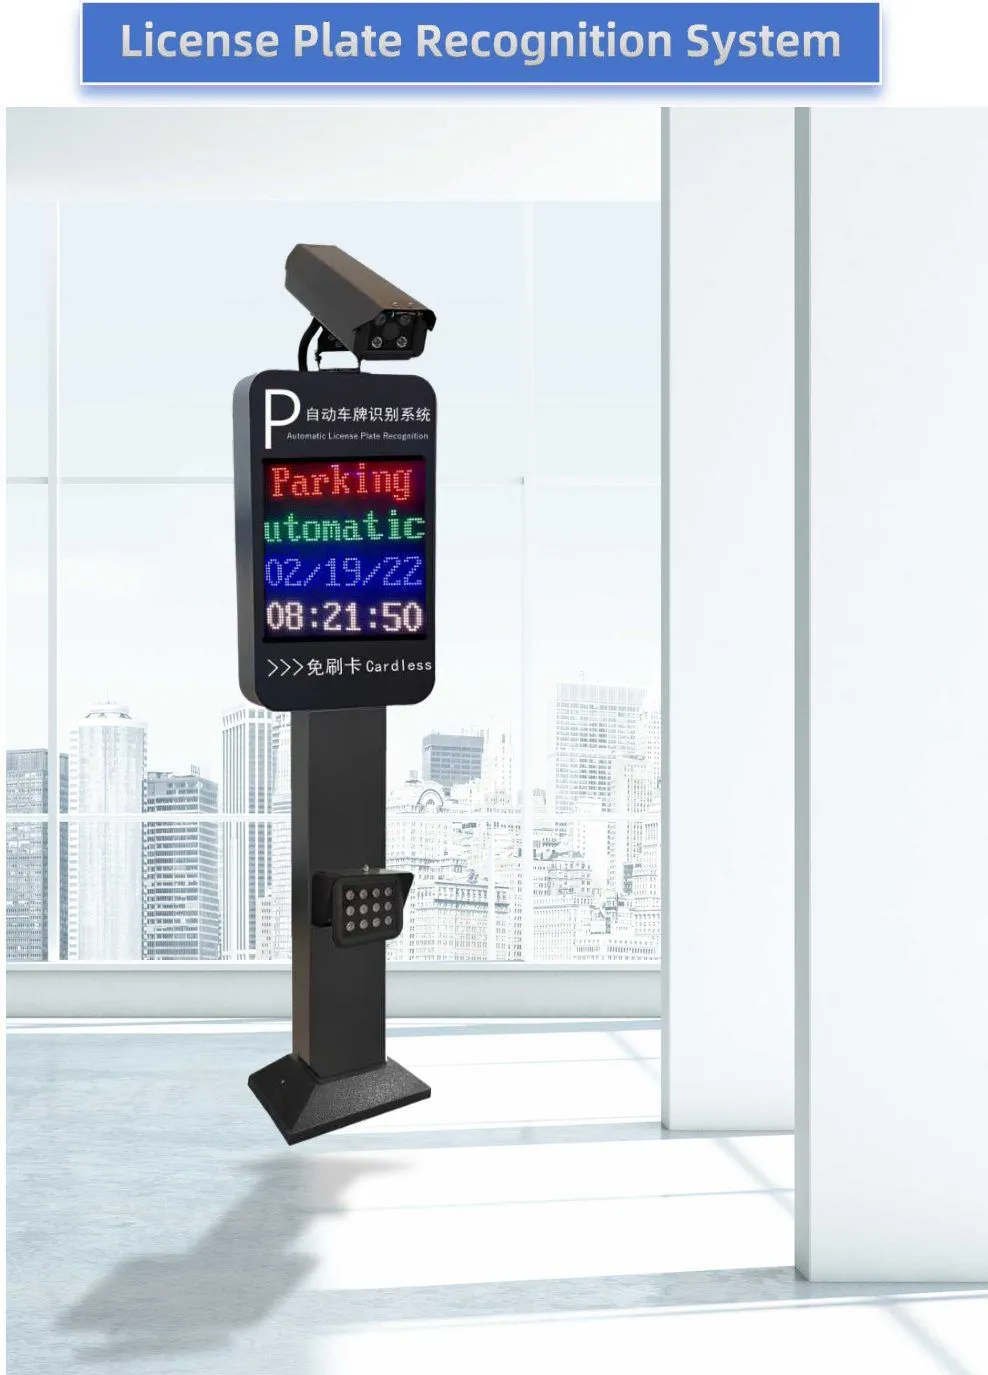
هناك تفصيلان يحكمان جودة التعرّف أكثر من طراز الكاميرا نفسه. الأول آلية التشغيل (التحريض): الكاميرا التي تُشغّل بحلقة كشف أرضية تلتقط المركبة في موضع معروف وثابت، بينما يعتمد التشغيل بالصورة على كشف المركبات داخل البرنامج. والثاني شكل اللوحة: فالموقع الذي يستقبل لوحات أجنبية أو مؤقتة يحتاج كاميرات تغطي مكتبة تعرّفها هذه الأشكال؛ تحقق من ذلك قبل مقارنة نسب التعرّف. سلسلة كاميرات LPR لدينا تقرأ اللوحات أمامًا وخلفًا، وتدعم التشغيل بالحلقة أو بالصورة، وهي موصوفة بنسبة نجاح تعرّف تصل إلى 99% في ظروف إضاءة جيدة؛ وتُشرح معايير الاختيار في دليل كاميرات LPR.
الخطوة 3 — مخارج التحكم: كم قناة ترحيل يحتاج كل مسار فعلًا؟
هنا تُقدَّر مشروعات المسارات المتعددة بأقل من حاجتها في أغلب الحالات، وهنا يتحوّل وحدة تحكم بقناتين إلى عمل إضافي مفاجئ. أحصِ الإشارات أولًا ثم افحص المعدات.
- أمر الفتح (إلزامي): تلامس جاف (NO/COM) من الكاميرا أو من وحدة تحكم المسار إلى مدخل OPEN في لوحة البوابة. وتُضبط مدة النبضة عادة على جزء من الثانية: طويلة بما يكفي للتحريض وقصيرة بما يمنع أمرًا مزدوجًا.
- أمر الإغلاق أو الإيقاف (حسب الموقع): مطلوب حين يُنهي البرنامج الدورة بدلًا من الحلقة، مثل مسار خروج يفتح ذراعه بعد نتيجة الدفع.
- الإبلاغ عن الحالة (مُستحسن): ذراع مفتوحة أو مغلقة أو حالة عطل، تُرسل عبر واجهة تسلسلية أو شبكية ليعرف البرنامج ما إذا كان المسار متاحًا فعلًا.
- مدخل الحلقة/السلامة (إلزامي): يُوصَّل خرج حلقة الوجود بمدخل السلامة في البوابة، حتى لا تُغلق الذراع وفوقها مركبة.
- مؤشر أو شاشة المسار: إشارة حمراء/خضراء، وعند تركيبها شاشة رسائل أو تنبيه صوتي للزوار.
وإذا وُضعت وحدة تحكم دخول بين الكاميرا والبوابة، تتخاطب الكاميرا معها عبر بروتوكول قارئ مثل Wiegand، وتكون وحدة التحكم هي صاحبة الترحيل المتصل بالبوابة. وهذا تخطيط شائع في المواقع التي تستخدم أيضًا البطاقات أو الوسوم أو الإنتركم، وهو ينقل منطق القرار بعيدًا عن الكاميرا — ومن المفيد تدوينه صراحة في عرض السعر لوضوح المسؤوليات.
تتخاطب كاميرا LPR ووحدة تحكم المواقف لدينا عبر RS232/RS485 أو TCP/IP، ويمكنهما قيادة البوابات مباشرة، بما فيها بوابات منتجات أخرى؛ أما طرق التوصيل نفسها — الترحيل والتسلسل والشبكة — فتُقارن في دليل دمج LPR مع البوابة.
الخطوة 4 — مطابقة الدخول بالخروج ومنع التكرار والمسارات المشتركة
في أي موقع فيه رسوم أو حصر للمواقف، تتمثل الوظيفة الحاسمة في مطابقة قراءة الخروج بسجل الدخول. ومن ذلك تنبع ثلاث نقاط تصميمية.
- مسار واحد باتجاه واحد: عندما يفصل بين مساري الدخول والخروج، تعرف كل كاميرا اتجاهها، وتصبح المطابقة عملية قاعدة بيانات مؤرخة بزمن.
- مسار مشترك ثنائي الاتجاه: يحتاج إما كاميرتين (واحدة لكل اتجاه) أو كاميرا تلتقط اللوحة الأمامية والخلفية، مع منطق اتجاه. وبدون منطق الاتجاه قد تُنتج المركبة نفسها حدثين بفارق دقائق وتغلق سجلها بنفسها.
- منع التكرار: إذا كانت الرسوم مبنية على دخول واحد للمركبة، فعلى البرنامج رفض دخول ثانٍ للوحة موجودة بالداخل. وهي قاعدة برمجية لا تعمل إلا إذا كانت السجلات مقترنة بموثوقية، ولهذا يأتي توزيع الكاميرات ومنطق الاتجاه أولًا.
منع التكرار هو أيضًا الشق الإلكتروني من الحماية من التلاصق (عبور مركبتين بقراءة واحدة). أما الشق المادي — ارتفاع الذراع وطول الحلقة ومنطق الإغلاق واللوحات الإرشادية والتنفيذ — فيُعالج في دليل منع التلاصق.
الخطوة 5 — الحلقات ومؤشرات المسار: التسلسل الذي يبقي الحركة سلسة
في مسار مزدحم، يتوقف الفرق بين انسيابية الحركة والحاجة المستمرة للتدخل على ترتيب خمسة أحداث. والتسلسل الذي ينجح في معظم المواقع هو:
- تدخل المركبة حلقة الكشف أمام البوابة، فيخبر نبض الحلقة الكاميرا بوصول مركبة.
- تقرأ الكاميرا اللوحة وترسلها إلى البرنامج أو وحدة التحكم.
- عند نتيجة مصرّح بها، تفتح نبضة الترحيل الذراع، ويتحول مؤشر المسار إلى الأخضر.
- تعبر المركبة الحلقة الواقعة أسفل الذراع. حلقة السلامة هذه تُبقي الذراع مفتوحة حتى تخلو منها المركبة، ولا يبدأ مؤقت الإغلاق التلقائي إلا بعد ذلك.
- حلقة الخروج الحر بعد الذراع تؤكد خلو المسار، فتُغلق الذراع ويعود المؤشر إلى الأحمر.
خطأان في الإعداد يفسّران جزءًا كبيرًا من الشكاوى. الأول ضبط زمن الإغلاق التلقائي أقصر من اللازم، فتبدأ الذراع بالنزول والمركبة لا تزال تعبر — والحل هو إغلاق يحكمه منطق الحلقة لا زيادة الزمن. والثاني أن تخطيط الحلقات يكشف المركبات عند الكاميرا فقط ويُسقط حلقة الوجود أسفل الذراع، وهذا التخطيط لا يمنع اصطدام ذراع مغلقة بسيارة أو مقطورة. وتُعالج أبعاد الحلقات والتوصيلات وإعدادات الكاشف في دليل كاشف الحلقة للمركبات.
وعندما يلزم تمرير تدفق متصل في الذروة، تُحوّل بعض الأنظمة المسار إلى وضع «مفتوح عادة» لفترة زمنية محددة، مع بقاء منطق الحلقات يحمي الذراع. هذا الوضع مفيد، لكنه يجب أن يكون إعدادًا مقصودًا ومحدودًا زمنيًا، لا حلًا بديلًا عن مسار بطيء.
الخطوة 6 — الشبكة والتغذية وطبقة البرمجيات
عند تجاوز مسارين تصبح الشبكة مسألة أساسية. دوّن قبل التركيب:
- خطة عناوين IP: عنوان ثابت لكل كاميرا ووحدة تحكم، خارج نطاق DHCP المخصص لمعدات المكاتب، حتى لا يؤدي عنوان مؤقت إلى «نقل» مسار.
- مكان الخادم: خادم محلي أو سحابة. المنصة المُدارة سحابيًا تُغني عن الحاسوب الموجود في الموقع، لكن يجب أن يعمل المسار عند انقطاع الإنترنت؛ افحص سلوك العمل دون اتصال، والأفضل أن توجد قائمة مصرّح بها داخل الجهاز ليمرّ المصحح بهم دون اتصال.
- الكوابل: مسارات كابل الشبكة، وتوفر PoE، وإمكانية الوصول إلى مواضع الكاميرات عبر مواسير دون تجاوز الطول العملي للخط.
- التغذية: دائرة كهربائية مخصصة لمعدات المسار، ويُفضّل مصدر طاقة غير منقطع (UPS) لوحدة التحكم ومعدات الشبكة حتى لا يؤدي انقطاع التيار إلى تعطيل مسار.
- التوقيت: مزامنة الكاميرات والخادم على مصدر وقت واحد؛ فطوابع الزمن دليل في أي خلاف حول وقت الدخول أو الرسوم.
يعمل نظام LPR لدينا على وحدة تحكم بنظام Linux بواجهات RS232/RS485 وTCP/IP، ويتيح واجهة برمجية سحابية للإدارة عن بُعد؛ ويمكن توريد الكاميرا ووحدة التحكم مع البوابة كحزمة واحدة، فتُعرف الواجهات قبل تمديد الكوابل في الموقع.
الخطوة 7 — ظروف الموقع التي تحدد المعدات
- عرض المسار وطول الذراع: يجب أن تسدّ الذراع المسار لا الرصيف؛ وحين يتعذر على ذراع واحدة تغطية المسار، يكون حل «رئيسي وتابع» ببوابتين حلًا معتادًا.
- الإضاءة: إذا سقطت الشمس في الكاميرا في الساعة نفسها كل صباح، فخطط لتظليل أو موضع تركيب آخر؛ فالتعرّف في الإضاءة المنخفضة يعتمد على الإضاءة المدمجة في الكاميرا.
- الحماية والصرف: تحتاج الكاميرات ووحدات التحكم إلى حماية من المطر المباشر والمياه الراكدة؛ والقواعد المرتفعة والحاويات المقاومة بدرجة IP أرخص من استبدال وحدات كاملة.
- أعمال الحفر: قص الحلقات يعني تقطيع الأسفلت وإعادة إحكامه، فخطط مواضع الحلقات والكاميرات على المخطط نفسه.
- التأريض والحماية من ارتفاع الجهد: تحتاج المسارات الخارجية ذات الكوابل الطويلة تأريضًا سليمًا؛ فارتفاع جهد واحد قد يتلف كاميرا ووحدة تحكم في ظهيرة واحدة.
الخطوة 8 — التشغيل التجريبي: الاختبارات قبل تسليم المسار
لا يُعد المسار منتهيًا بمجرد تحرك الذراع. نفّذ هذه الاختبارات ودوّن نتيجة كل منها؛ فهي تُستخدم أيضًا كأساس للصيانة.
| الاختبار | الإجراء | شرط النجاح |
| التعرّف | كل شكل لوحة مستخدم في الموقع، 10 عبورات لكل مسار، نهارًا وليلًا | القراءة من المحاولة الأولى بالنسبة المتفق عليها، مع تسجيل حالات الفشل بحسب نوع اللوحة |
| مركبة غير مصرّح بها | مركبة بلوحة غير معروفة تقترب من المسار | تبقى الذراع مرفوعة للأسفل والمؤشر أحمر، ويُسجل حدث |
| إمساك الحلقة | إيقاف مركبة على حلقة السلامة أسفل الذراع | لا تبدأ الذراع بالإغلاق |
| التلاصق | مرور مركبتين بقراءة مصرّح بها واحدة | تُكتشف المركبة الثانية وتُسجّل ولا تُمرَّر بصمت |
| المطابقة | الدخول ثم الخروج وفحص السجلين | مركبة واحدة وحدث دخول واحد وحدث خروج مطابق |
| منع التكرار | محاولة الدخول مرتين باللوحة نفسها | تُرفض المحاولة الثانية بقاعدة البرنامج |
| العمل دون اتصال | فصل الشبكة أو وصل الإنترنت لفترة قصيرة | تمر المركبات المصرّح بها وفق الوضع البديل المتفق عليه |
| الفتح اليدوي | تشغيل الفتح اليدوي أو الفتح الطارئ | مرور حر مع تسجيل الحدث |
| محاكاة الذروة | تشغيل معدل الوصول المتوقع لمدة 15 دقيقة | ينصرف الطابور خلال الزمن المتفق عليه دون تدخل |
| مستندات التسليم | جمع المخططات وقائمة IP وجدول التوصيلات ونتائج الاختبارات | مكتملة وموقّعة ومحفوظة مع ملف الصيانة |
الخطوة 9 — ما ترسله للمورّد لطلب عرض سعر متعدد المسارات
جودة عرض السعر بقدر جودة وصف الموقع الذي يسبقه. والمورّد الذي يستلم القائمة التالية يسعّر النطاق نفسه، ما يجعل المقارنة ذات معنى:
- عدد المسارات والاتجاهات، مع بيان ما إذا كان أحد المسارات مشتركًا بين الدخول والخروج.
- ذروة الوصول في الساعة لكل مسار والإجمالي اليومي.
- عرض المسار والارتفاع الحر ومخطط أو صورة للموقع.
- تنوع المركبات (سيارات، حافلات صغيرة، شاحنات) وأشكال اللوحات المطلوب تعرّفها.
- التغذية المتاحة في كل مسار مع الجهد وعدد الأطوار.
- توفر الشبكة في كل مسار وما إذا كانت الإدارة سحابية أم بخادم محلي.
- طريقة الوصول في كل مسار: تعرّف اللوحة فقط، أو اللوحة مع بطاقات أو وسوم أو رموز QR أو إنتركم.
- أجهزة الدفع: هل هي مطلوبة، وهل تندرج في النطاق نفسه.
- التحريض والسلامة: حلقة أو رادار أو صورة، وهل تشمل مؤشرات أو شاشات للمسار.
- المستندات المطلوبة عند التسليم: مخططات التوصيل وقائمة الواجهات وسجلات الاختبار وشروط الضمان.
- متطلبات OEM أو العلامة التجارية إذا كان المعدات سيُباع بعلامتكم.
الخلاصة: صمّم المسار أولًا ثم اشترِ المعدات
في الموقع متعدد المسارات تحدد الكاميرا كم مرة تُقرأ اللوحة، بينما يحدد تصميم المسار ما إذا كان الموقع يعمل. أحصِ المسارات ومعدل الذروة أولًا، وامنح كل اتجاه منطقة كشف خاصة، وأحصِ إشارات التحكم قبل اختيار وحدة التحكم، ورتّب الحلقة والمؤشر بالترتيب الصحيح، وسلّم المسار باختبارات موثّقة. ويُعد مصنع البوابات الذي ينتج أيضًا كاميرا LPR ووحدة تحكم المواقف ميزة عملية هنا: مورّد واحد مسؤول عن الواجهات بين الكاميرا ووحدة التحكم والذراع، ويمكن توريد المسار بالكامل كحزمة واحدة.
إذا كنت تخطط لموقع بعدة مسارات، أرسل لنا عدد المسارات ومعدل الذروة وصورة للموقع، وسيعود إليك فريقنا الهندسي بتهيئة وتوصيلات مقترحة مسارًا بمسار.
الأسئلة الشائعة
هل يمكن لكاميرا ANPR واحدة التحكم ببوابتين؟
نعم، عندما تلتقط الكاميرا اللوحات في الاتجاهين بهامش كافٍ، ويقع المساران داخل منطقة التعرّف، ويستطيع البرنامج الفصل بين المسارات بحسب الاتجاه. وفي المواقع المزدحمة يكون حل كاميرا لكل مسار واتجاه أكثر موثوقية.
كم مخرج ترحيل يحتاج مسار البوابة؟
مخرج تلامس جاف واحد على الأقل لأمر الفتح، ومدخل حلقة واحد للسلامة. ويُستحسن أيضًا الإبلاغ عن الحالة وأمر إغلاق أو إيقاف عندما يكون البرنامج هو الذي ينهي الدورة لا الحلقة.
ماذا يحدث عند انقطاع الاتصال بالإنترنت؟
يجب أن يواصل النظام المُدار سحابيًا تشغيل المسار. اطلب وجود قائمة مصرّح بها داخل الجهاز ليمرّ تلك المركبات المصرّح بها، وتحقّق من سلوك العمل دون اتصال أثناء التشغيل التجريبي.
كيف تمنع مركبة ثانية من التلاصق؟
اجمع بين إغلاق تحكمه الحلقة وقواعد البرنامج: تُبقي الحلقة الذراع مفتوحة حتى تخلو منها المركبة، وتُكتشف المركبة الثانية وتُسجَّل كحدث بدل تمريرها بصمت.
هل يجب مطابقة كل مركبة بسجل دخول وسجل خروج؟
نعم، في أي موقع يتقاضى رسومًا أو يحصي المواقف المتاحة. فكل قراءة خروج يجب أن تطابق سجل الدخول المحفوظ، ولهذا فإن مسارًا باتجاه واحد يجعل المنظومة كلها أبسط.
ما الذي يجب أن يشمله عرض السعر لعدة مسارات؟
عدد المسارات والاتجاهات، وذروة الوصول لكل مسار، وعرض المسار والارتفاع الحر، وأشكال اللوحات، والتغذية والشبكة المتاحة في كل مسار، وطريقة الوصول والدفع، وأجهزة التحريض والسلامة، والمستندات المسلَّمة عند التسليم.
تحكم الدخول بتعرّف اللوحات لعدة مسارات: التصميم والتوصيل
أرسل لنا عدد المسارات ومعدل الوصول في الساعة الذروة وصورة للموقع، وسيعود إليك فريقنا الهندسي بتهيئة وتوصيلات مقترحة مسارًا بمسار.